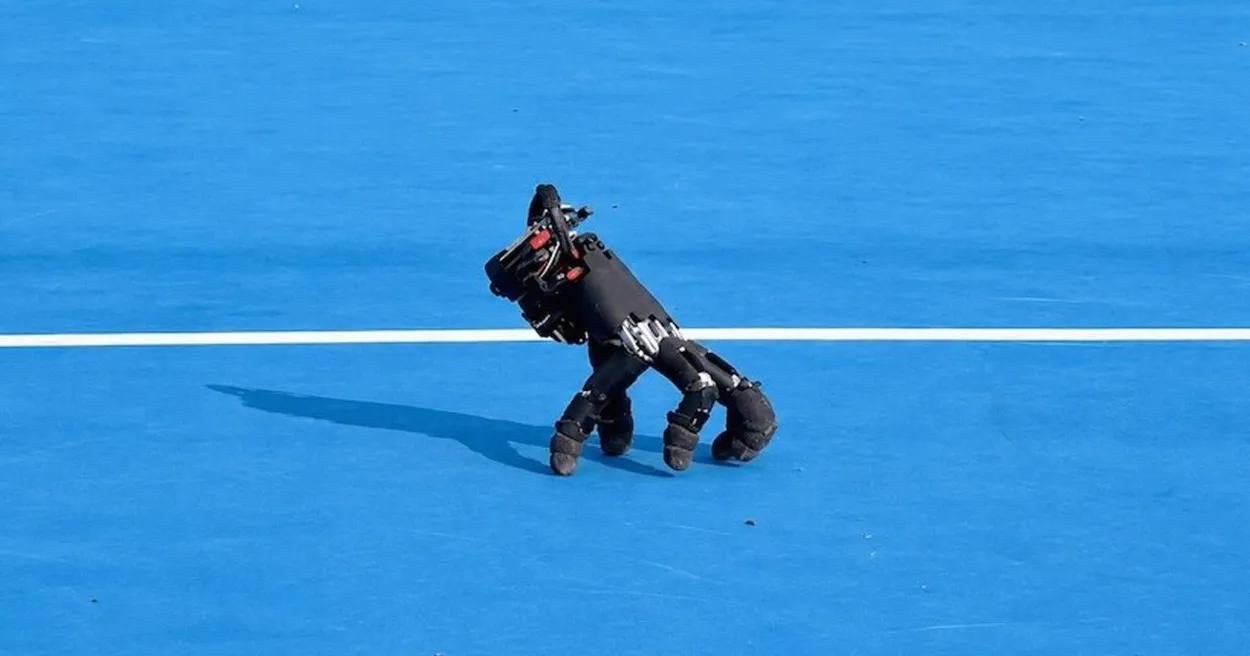
 ока инженеры спорят, сколько колес и гусениц нужно домашнему роботу, чтобы не застрять в узком коридоре между шкафом и кошачьей миской, швейцарские исследователи решили вообще избавиться от ходовой части. Представьте себе стандартную роботизированную руку, которая вместо того, чтобы кататься или тяжело переставлять громоздкие ноги, встает на кончики собственных пальцев и бодро топает по квартире. Звучит как завязка для фильма ужасов про восстание кухонной утвари, но это вполне серьезная научная работа.
За этой конструкцией стоят ученые из лаборатории Soft Robotics Швейцарской высшей технической школы Цюриха (ETH Zurich), которые заставили стандартную роботизированную кисть передвигаться на кончиках пальцев разной длины без смены конструкции. Устройство способно самостоятельно удерживать равновесие без всяких платформ и дополнительных опор. Если отбросить привычную маркетинговую шелуху, перед нами попытка научить роботов проникать туда, куда обычные колесные тележки просто не влезут.
Как заставить металлическую руку ходить
Самое забавное в этой истории то, что создатели не стали перепроектировать железо под новую задачу. Для экспериментов использовали готовую человекоподобную роботизированную кисть, причем ученые не стали менять длину пальцев или встроенный контроллер их положения. Конструкторам пришлось решать задачу в лоб: человеческие пальцы от природы имеют разную длину, поэтому при движении по поверхности кисти приходится постоянно учитывать их геометрию и одновременно сохранять устойчивость. Чтобы сделать систему автономной, в кисть добавили аккумулятор и вычислительный модуль, избавив ее от свисающих проводов и привязки к внешним компьютерам.
Чтобы сделать систему автономную, в кисть добавили аккумулятор, вычислительный модуль и набор датчиков
Алгоритм управления обучали в виртуальной среде методом обучения с подкреплением, скармливая искусственному интеллекту симуляцию за симуляцией, пока виртуальная рука не научилась держать баланс. В ходе испытаний кисть смогла передвигаться более чем по десятку различных ровных поверхностей в помещении и на улице, уверенно справляясь с плиткой, травой и камнем. Покрытия отличались коэффициентом трения, поэтому роботу приходилось на ходу корректировать движения пальцев в зависимости от условий.
Зачем это нужно в реальной жизни
Автономное перемещение полезно не столько само по себе для создания бродячих рук, сколько для систем, работающих в тесноте. Механика процесса выглядит так: крупный робот может оставить кисть на опорной поверхности возле узкого проема, после чего она самостоятельно доберется до расположенного внутри элемента управления или объекта, выполнит необходимое действие и вернется обратно. Такой подход позволяет основной системе не проталкивать всю массивную руку или громоздкий манипулятор в труднодоступную область.
В ходе экспериментов робот не только прошел по разным покрытиям, но и нажимал отдельные клавиши компьютера, самостоятельно сыграв раунд головоломки Sokoban. Кисть поочередно нажимала клавиши со стрелками и прошла уровень компьютерной игры, доказав, что способна не просто перебираться с места на место, но и точечно взаимодействовать с интерфейсами. Авторы работы считают, что собственная мобильность может сделать роботизированные кисти более универсальными при работе в пространстве и с техникой, изначально рассчитанной на людей.
Главное: Исследователи из Цюриха научили обычную роботизированную кисть ходить на кончиках пальцев благодаря софту и автономному питанию, открывая путь к компактным домашним помощникам. Следующим шагом для таких систем станет сочетание ходьбы со сложными манипуляциями в ограниченном пространстве.